Azərbaycan
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

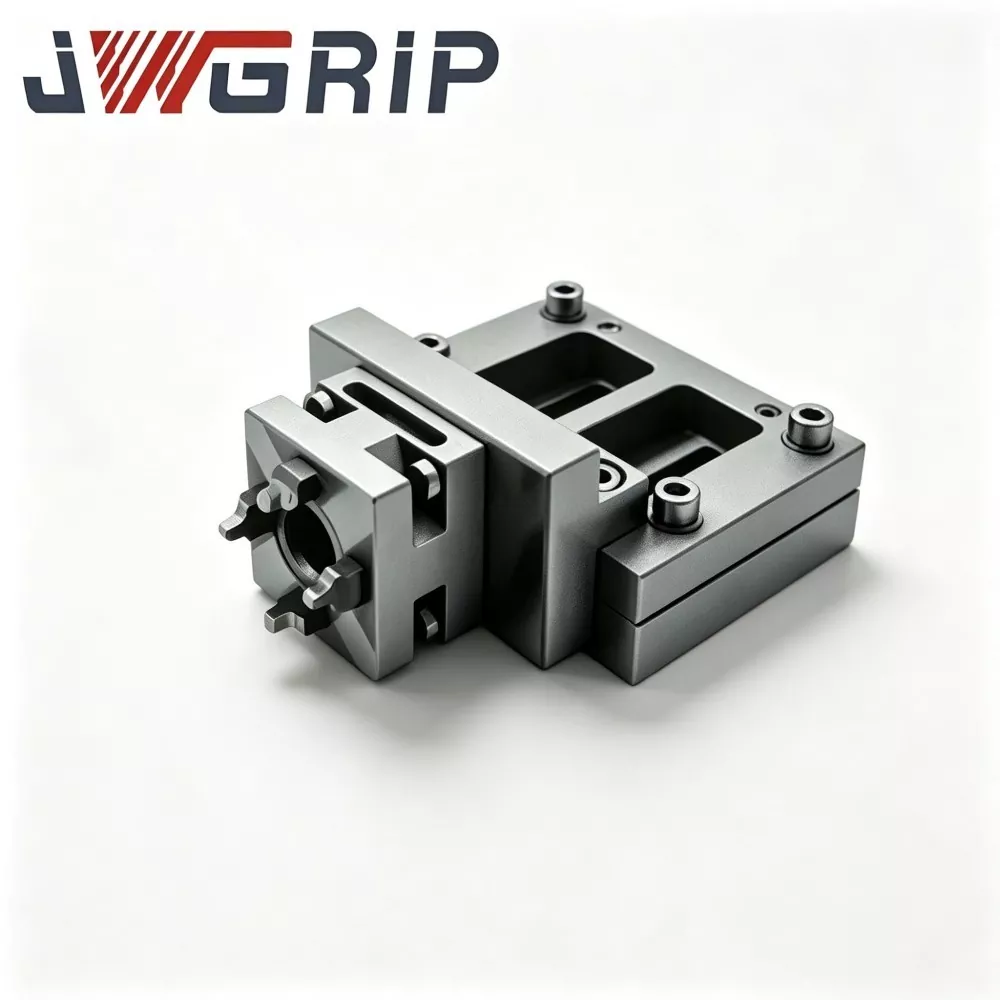
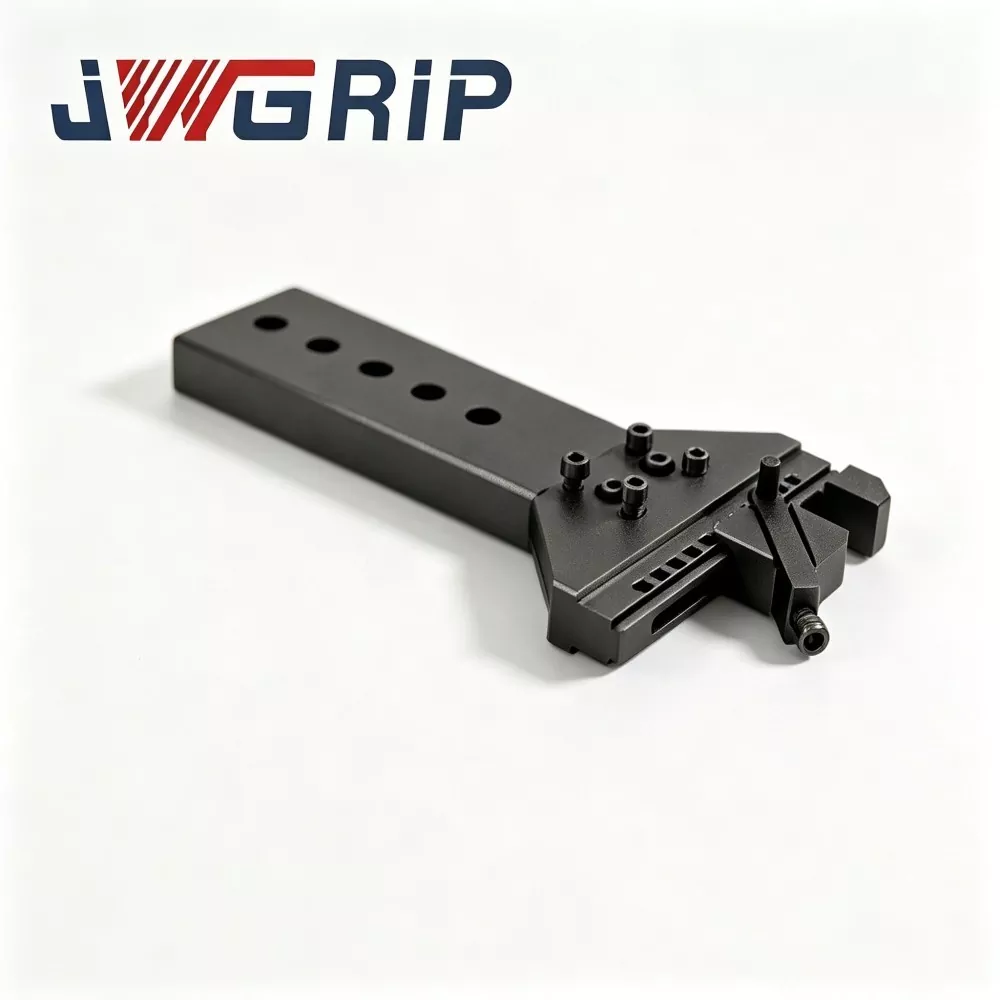

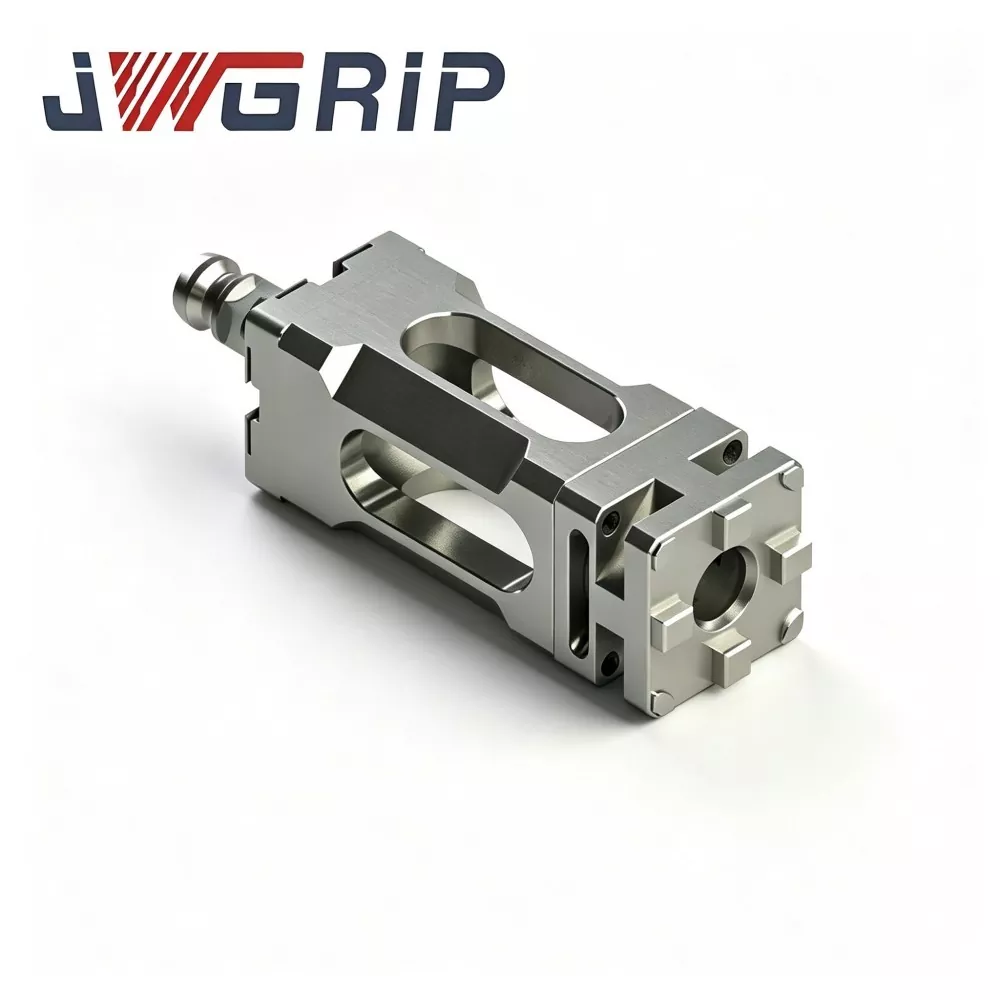
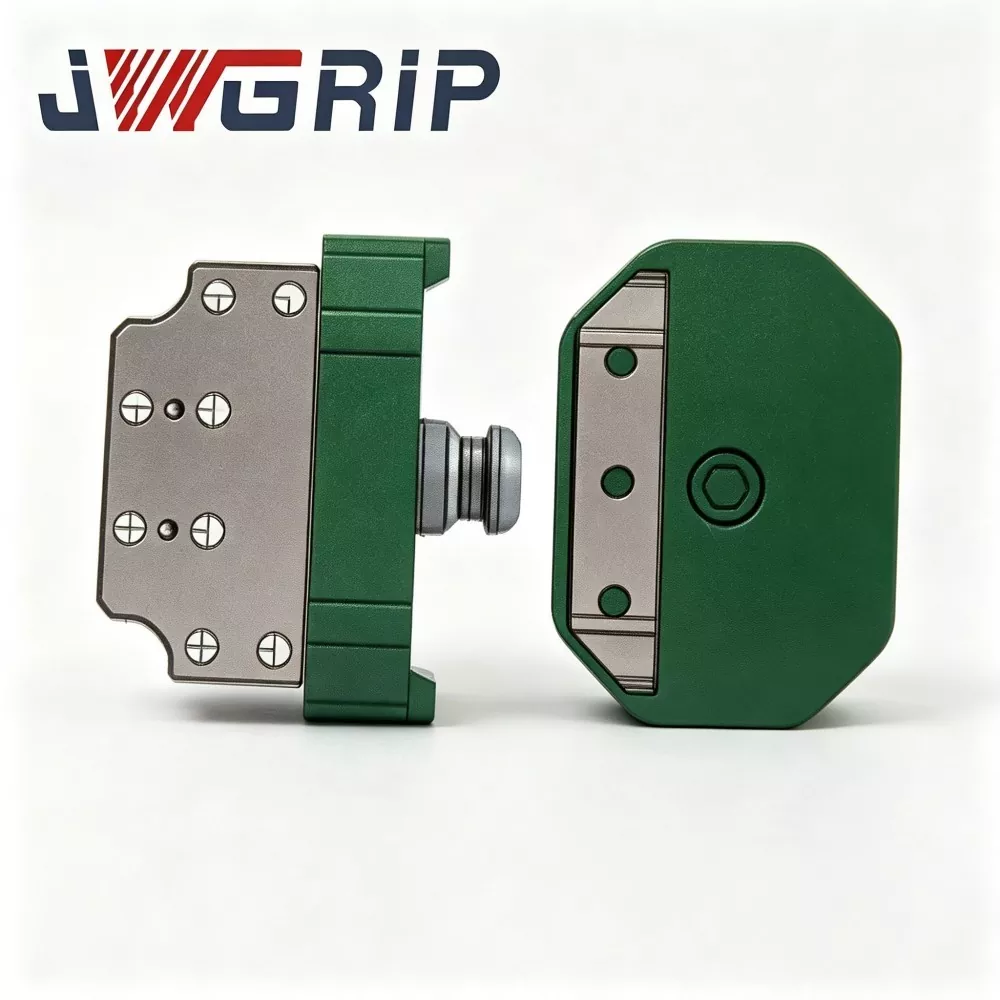
Robot Sürətli Dəyişdirici Tutucu Tabla Qoşulması
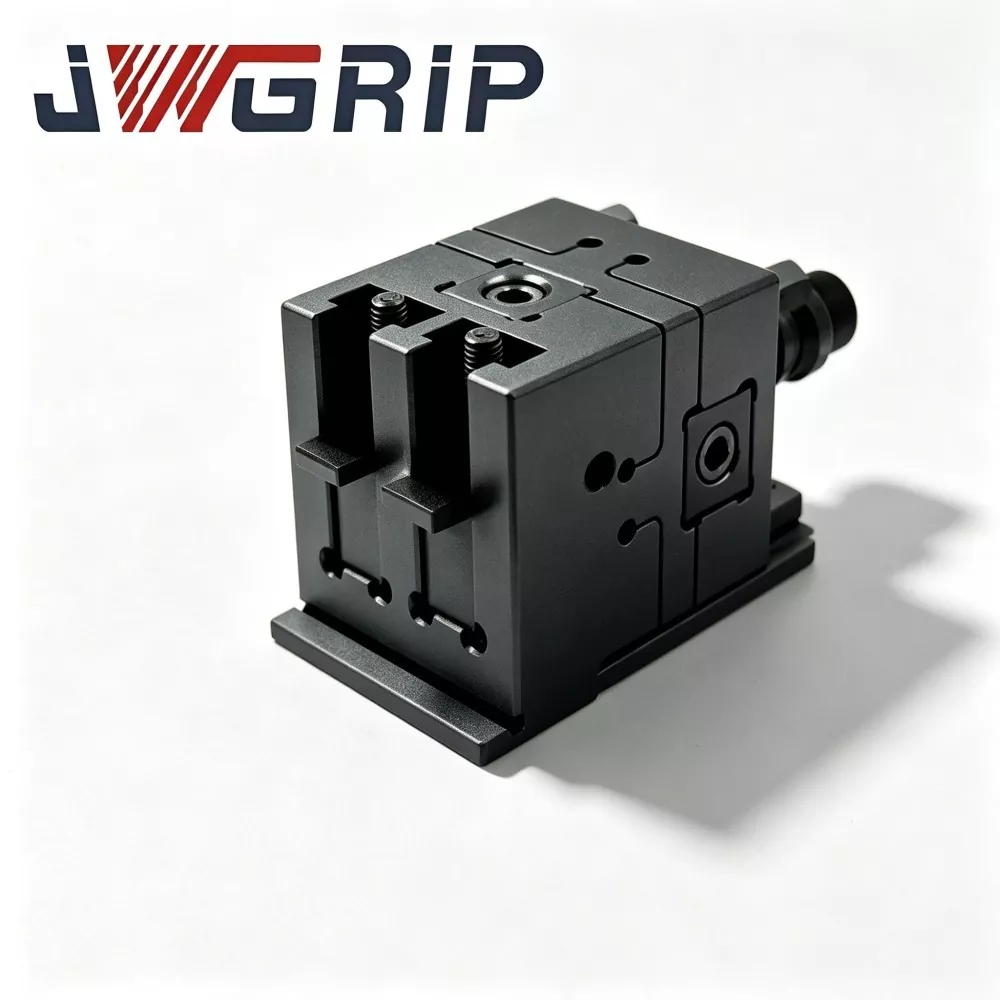
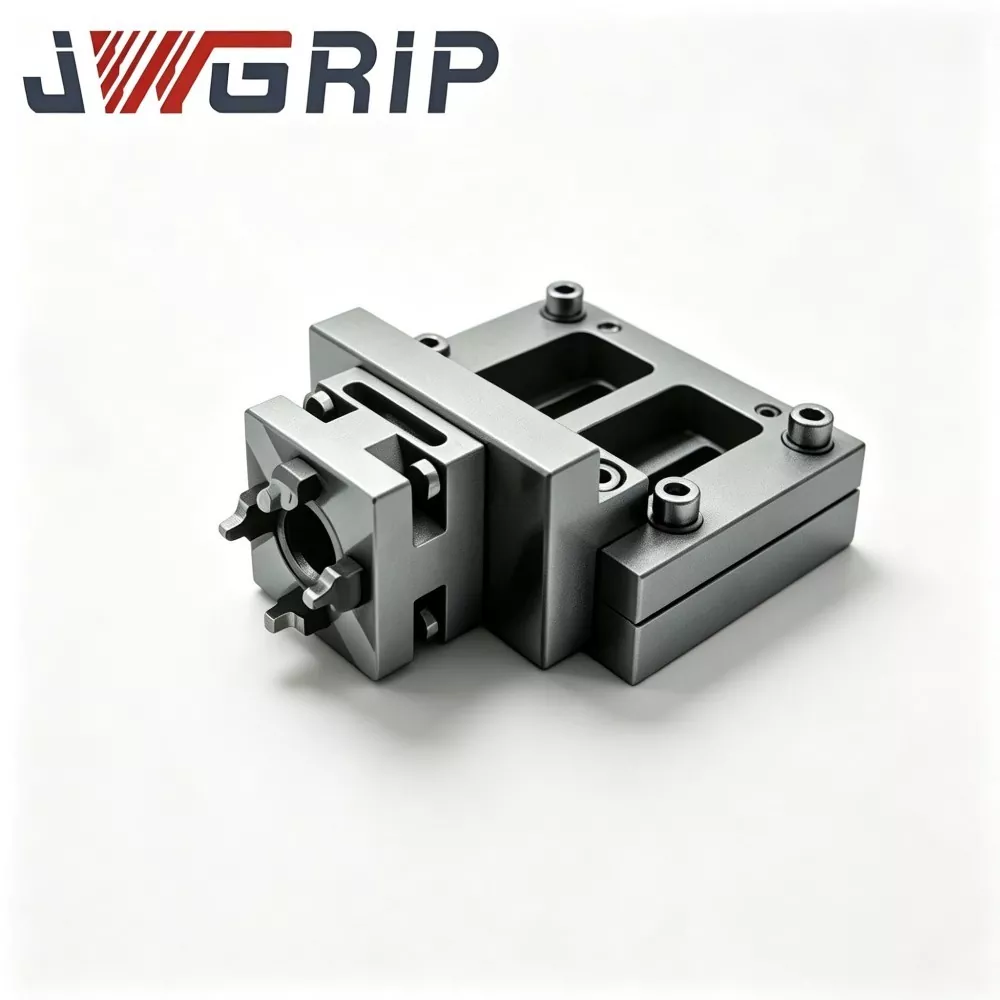
JWGRIP, Çində peşəkar Robot Sürətli Dəyişdirici Tutucu Tablası Kuplajının istehsalçısı və təchizatçısıdır. Bu, çevik pilotsuz avtomatlaşdırılmış istehsal xətləri üçün xüsusi olaraq hazırlanmış qabaqcıl inteqrasiya edilmiş robot son effektli keçid komponentidir. O, yüksək möhkəm lehimli polad konstruksiya konfiqurasiyasını və dəqiq üyüdülmə prosesini vahid vahidə birləşdirir, tutucuların, qabların və digər son alətlərin dəyişdirilməsi zamanı əl müdaxiləsi olmadan robot alətlərin tam avtomatik keçidini həyata keçirir.
Bu yüksək performanslı Robot Sürətli Dəyişən Tutucu Tabla Qoşulması ultra aşağı təkrar yerləşdirmə xətası, əla yorğunluq əleyhinə performans və ultra uzun xidmət müddəti ilə fərqlənir və pilotsuz istehsalın ağıllı əməliyyat tələblərinə cavab vermək üçün avtomatik kilidləmə və kiliddən çıxarma siqnal rəyini dəstəkləyir. Xammalın yoxlanılması, CNC dəqiq emal, peşəkar istilik müalicəsi və səthi bərkitmə prosesi ilə ciddi şəkildə istehsal olunur, hər bir mufta CE mexaniki təhlükəsizlik standartlarına uyğun olaraq hərtərəfli hazır məhsulun performans testindən və davamlı tsiklik yükləmə yoxlamasından keçir.
Uzunmüddətli dövri keçid ssenarilərində sabit və ardıcıl mexaniki performans təmin edir. Çox markalı sənaye robot modelləri ilə geniş şəkildə uyğun gəlir, o, yeni enerji batareyalarının yığılması, 3C elektronika istehsalı, avtomobil hissələrinin yığılması və intellektual logistikanın çeşidlənməsi emalatxanalarında geniş şəkildə tətbiq olunur. Peşəkar texniki rəsm təminatını, yerində məsləhətləşməni və satışdan sonrakı tam texniki təlimatı dəstəkləməklə, qlobal sənaye müştəriləri üçün robot çevik istehsal xəttinin yenilənməsi layihələrinin icra dövrünü effektiv şəkildə qısaldır.
Əsas iş mexanizminin təqdimatı
Robot Sürətli Dəyişdirmə Tutucu Tablasının Birləşdirilməsi, əsasən robot tutucu modulları və material daşıyan nimçə modulları arasında sürətli keçid üçün istifadə edilən xüsusi robot-end tez dəyişdirmə interfeys komponentidir.
Bu birləşmə olmadan, tray və tutucu arasında hər bir dəyişdirmə istehsal xəttinin dayandırılmasını, boltların əl ilə çıxarılmasını, verilənlər bazasının tənzimlənməsini və koordinat kalibrlənməsini tələb edir. Bir alət dəyişikliyi 10-30 dəqiqə çəkə bilər və avtomatlaşdırılmış xətlərin Ümumi Avadanlıq Effektivliyini (OEE) əhəmiyyətli dərəcədə azalda bilər.
Bağlama iki əsas birləşmədən ibarətdir:
1. Robot tərəfi bazası (master tərəf): Daimi olaraq robot flanşına sabitlənmişdir.
2. Alət tərəfi adapter (qul tərəfi):Hər bir tutucuya və hər nimçəyə ayrıca quraşdırılmışdır.
İş axını:
1. Robot dok stansiyasına keçir və robot tərəfindəki bazanı hədəf alət tərəfi adapterinə (tutucu və ya qab) yaxınlaşdırır.
2. Sıxılmış hava daxili mexaniki kilid dişlərini işə salaraq mexaniki kilidləməni tamamlayır.
3. Yüksək dəqiqlikli yerləşdirmə sancaqları və yerləşdirmə dəlikləri dəqiq təkrar yerləşdirməni həyata keçirir. Quraşdırılmış pnevmatik keçidlər vakuum və ya pnevmatik tutucu təchizatı üçün alət tərəfindəki qaz dövrələrini avtomatik birləşdirir.
4. Daxili sensor real vaxt rejimində kilidləmə statusu siqnalını robot idarəetmə sisteminə qaytarır. Robot yalnız “yerində kilidləndi” təsdiq siqnalını aldıqdan sonra sonrakı işləmə tapşırıqlarını yerinə yetirir və natamam kilidləmə nəticəsində iş parçasının təsadüfən düşməsinin qarşısını alır.
5. Alətlərin dəyişdirilməsi tələb olunduqda, robot kilidin açılması siqnalını verir; hava dövrəsi təzyiqi buraxır; mexaniki qıfıl dişlərinin sökülməsi; robot cari alətdən uzaqlaşır və növbəti hədəf son effekti ilə doklar.
Hazırlanmış ümumi təyinatlı tez dəyişdirmə disklərinin əksəriyyəti qarışıq tray-tutucu alternativ yükləmə şərtləri üçün struktur optimallaşdırmadan məhrumdur. Kompakt tutucular konsentrasiya edilmiş yükü çatdırarkən, qabın alətləri geniş sahəli eksantrik yük yaradır; təkrarlanan növbə, datum-səth aşınmasını sürətləndirir. Yüzlərlə robot-stansiya-yenidənqurma layihəsi təcrübəsinə əsaslanaraq, JWGRIP alternativ ekssentrik yük və konsentrasiyalı yük dövrləri altında uzunmüddətli yerləşmə sabitliyini saxlamaq üçün bu muftanın yükdaşıyıcı paylanması və verilənlər bazası mühafizə konstruksiyasını optimallaşdırır.


Tipik Əməliyyat Ağrı Nöqtələrinin Təhlili
Sənaye robotları vasitəsilə çox alətli qarışıq idarəetmə (qab + tutucu) tətbiq edən fabriklər adətən adi tez dəyişdirmə həlləri ilə aşağıdakı çətinliklərlə qarşılaşırlar:
1. Alətin əl ilə dəyişdirilməsinin uzun dayanması Tez-tez boltun sökülməsi / yığılması, verilənlərin tənzimlənməsi və koordinatların yenidən kalibrlənməsi istehsal vaxtının böyük hissəsini tutur, OEE-ni azaldır və avtomatlaşdırılmış stansiyaların çıxış gücünü məhdudlaşdırır.
2. İnsan əməliyyatı nəticəsində yaranan mövqe dəqiqliyi dəyişməsi Əllə düzülmə keyfiyyəti böyük ölçüdə operatorun peşəkarlığından asılıdır. Vəzifədən yayınma çoxlu alətlərin dəyişdirilməsi dövründən sonra toplanır və montajın ardıcıllığını pozur.
3. Əllə alət dəyişdirmə ssenarilərində təhlükəsizlik riskləri Hərəkət edən robotun ucuna yaxın əllə müdaxilə alətin təkrar dəyişdirilməsi əməliyyatları zamanı toqquşma-yaralanma təhlükələri yaradır.
4. Dəyişən yük şəraiti altında verilənlərin səthinin vaxtından əvvəl aşınması Ümumi təyinatlı tez dəyişdirmə diskləri tək tipli son effektlər üçün nəzərdə tutulub. Böyük eksantrik yüklü qablar və konsentrat yüklü tutucular arasında alternativ yerləşdirmə səthinin aşınmasını sürətləndirir, təkrar yerləşdirmə dəqiqliyinin azalmasına və tez-tez texniki xidmətə səbəb olur.
5. Qeyri-kafi siqnal-əks-təhlükəsizlik-mexanizmi Bəzi ucuz qiymətli tez dəyişdirmə qurğularında real vaxt rejimində kilidləmə statusu ilə bağlı rəy yoxdur. Robot natamam kilidləmə şəraitində hərəkət edə bilər və iş parçasının düşməsi qəzalarına səbəb ola bilər.
JWGRIP Robot Tez Dəyişən Tutucu-Tray Muftası yuxarıda qeyd olunan ağrı nöqtələrini beş əsas dizayn tədbiri ilə həll edir: xüsusi qarışıq yük üçün optimallaşdırılmış yükdaşıma strukturu, mexaniki bloklamaya qarşı mexanizm, real vaxt rejimində kilid statusu sensoru rəyi, modul dəyişdirilə bilən köhnəlmə hissələri, çox dərəcəli məhsulun örtülməsi 0x2-mq3-3-cüzdür.
Modulun tərkibi
JWGRIP Robot Sürətli Dəyişdirici Tutucu Tabla Birləşməsi altı əsas funksional moduldan ibarətdir:
① Robot tərəfində master-baza montajı
② Alət tərəfi kölə-adapter yığılması
③ Mexanik bloklama kilid diş qrupu (anti-düşmə təhlükəsizlik quruluşu)
④ Yüksək dəqiqlikli yerləşdirmə sancağı və yerləşdirmə çuxurunun yerləşdirilməsi dəsti
⑤ İnteqrasiya edilmiş quraşdırılmış pnevmatik keçid qurğusu
⑥ Kilid statusu aşkarlayan sensor və siqnal-çıxış vahidi
Struktur təsviri
1. Robot tərəfindəki master-baza montajı Robot flanşına bərkidilmiş əsas montaj bazası; yüksək möhkəmlikli lehimli polad, gərginliyə qarşı emal edilmiş və dəqiq yerləşdirilmiş açar cütləşmə-datum səthləri. O, alət tərəfindəki son effektlərdən ötürülən kompozit dinamik yükləri daşıyır.
2. Alət tərəfindəki kölə-adapter montajı Alət ucun birləşdirici lövhə, hər bir tutucuya və hər bir nimçəyə ayrıca quraşdırılır. Dok ölçüsündə, verilənlərin səthi və qaz dövrəsinin interfeysində master-baza uyğun gəlir.
3. Mexaniki-kilitli kilid-dişlər qrupu Pnevmatik olaraq işə salınan mexaniki-kilid-dişlər. Dokdan sonra müsbət mexaniki əlaqəni həyata keçirir. Pnevmatik tədarük təsadüfən sıradan çıxsa belə, mexaniki bloklama alətin düşməsinin qarşısını almaq üçün CE-yə uyğun passiv təhlükəsizlik mühafizəsini yerinə yetirərək kilidli vəziyyətdə saxlayır.
4. Yüksək dəqiqlikli yerləşdirmə sancaqları və yerləşdirmə çuxurlarının yerləşdirilməsi dəsti Dəqiq yerləşdirmə sancaqları və yerləşdirmə dəlikləri hər dokdan sonra təkrar yerləşdirmə performansına ≤±0,008 mm zəmanət verir. Xüsusi optimallaşdırılmış yükdaşıyan kol, alternativ eksantrik yük / konsentrasiyalı yük dövrləri nəticəsində yaranan aşınmanı yavaşlatır.
5. İnteqrasiya edilmiş pnevmatik keçid qurğusu Usta və köməkçi tərəflərin içərisində quraşdırılmış möhürlənmiş qaz dövrə kanalları. Əlavə xarici boru sxemi olmadan pnevmatik tutucular və ya vakuum qabları üçün sıxılmış hava təmin edərək, dok zamanı pnevmatik əlaqəni avtomatik olaraq tamamlayır.
6. Kilid statusunun aşkarlanması sensoru və siqnal-çıxış qurğusu Bot sensoru faktiki mexaniki kilidin bağlanması vəziyyətini aşkarlayır və keçid siqnalını robot-PLC sisteminə ötürür. Robot hərəkəti məntiqi yalnız “tam kilidli” təsdiq siqnalı qəbul edildikdən sonra hərəkətə icazə vermək üçün konfiqurasiya edilə bilər.
Əsas Texniki Üstünlüklər
1. Təpə-tutucu alternativ dəyişdirmə ssenariləri üçün qarışıq yük üçün optimallaşdırılmış struktur
Bazarda mövcud olan tez dəyişdirilən disklərin əksəriyyəti bir kateqoriyalı son effektləri hədəfləyir. Bu mufta, geniş sahəli nimçələr və yığcam tutucular arasında tez-tez növbələşmə üçün yükdaşıyan həlqəni və yerləşdirmə pin kolunun strukturunu gücləndirir. Dəyişən ekssentrik yük və konsentrasiyalı yük şəraitində baza səthinin aşınmasını azaldır. Sahə layihələri ilə təsdiqlənmişdir: nominal yük altında 24 saatlıq tsiklik istehsal altında 1 milyondan çox sabit dok dövrü.
2. Montajın tutarlılığı üçün ≤±0,008 mm təkrar yerləşdirmə dəqiqliyi
Yüksək dəqiqlikli lehimli rulman qollarını və üyüdülmə ilə işlənmiş yerləşdirmə sancaqlarını qəbul edir. Tabla-tutucunun dəyişdirilməsindən sonra robot-proqram koordinatları genişmiqyaslı yenidən kalibrləmə tələb etmir, bu da mühəndisin iş yükünü ciddi şəkildə azaldır. Yeni enerjili batareya hüceyrələrinin yığılması və 3C komponentinin yığılması kimi yüksək dəqiqlikli ssenarilər üçün kritikdir.
3. İkili təhlükəsizlik dizaynı: mexaniki özünü bloklama + elektrik kilidi statusu ilə bağlı rəy
Passiv mexaniki bloklama, alətin qəfil ayrılmasının qarşısını almaq üçün təsadüfən hava təchizatı itkisi zamanı kilidləmə vəziyyətini saxlayır. Robot-nəzarətçi yalnız “tam kilidlənmiş” elektrik əks siqnalını aldıqdan sonra hərəkəti yerinə yetirə bilər. Bu CE sertifikatlı ikili təhlükəsizlik mexanizmi pilotsuz sexlər üçün əsas təhlükəsizlik təhlükələrini aradan qaldırır.
4. Aşağı qiymətli texniki xidmət üçün modul köhnəlmiş hissə arxitekturası
Yerləşdirmə pin qolları və möhürləyici halqalar da daxil olmaqla əsas istehlak materialları bölünmüş modul dizaynı qəbul edir. İstifadəçilər əsas əsas bazanı robot flanşdan ayırmadan yalnız yerli köhnəlmiş hissələri əvəz edə bilərlər. Avadanlıqların dayanma müddətini qısaldır və uzunmüddətli təmir xərclərini azaldır. Ehtiyat hissə dəstləri əsas vahidin qiyməti ilə birlikdə verilə bilər.
5. Geniş diapazonlu nominal yük matrisi və multi-robot-brend uyğunluğu
Stok məhsulunun nominal yükü 3 kq-120 kq-ı əhatə edir. Montaj flanşının ölçüləri ABB, FANUC, KUKA, YASKAWA və yerli Çin robot markaları ilə uyğun gələn əsas robot sənayesi standartlarına uyğundur. Vakuum qabları, mexaniki tutucular, pnevmatik çənələr və digər son effektlərlə əlaqəni dəstəkləyir. Xüsusi dizayn edilmiş flanş, yük dərəcəsi və ya sızdırmazlıq strukturunun modifikasiyası xüsusi tələblər üçün mövcuddur.
6. Tam evdə istehsal və tam mühəndislik dəstəyi xidməti
Xammalın yoxlanılması, istilik müalicəsi, dəqiq emal və hazır məhsulun tsiklik sınaqları daxil olmaqla əsas proseslər JWGRIP fabrikində tamamlanır, əsas proses autsorsinqi yoxdur. Mühəndislik qrupu son istifadəçilər üçün 2D/3D çertyojlar, quraşdırma təlimatları və parametrlərin təyin edilməsi üzrə təkliflər təqdim edir.
Çox Sənaye Tətbiq Ssenariləri
1. Yeni Enerji Batareyası və Enerji Saxlama Modulu Quraşdırma Xətləri
Litium-ion batareya modulu emalatxanalarında bir robot modulun daşınması üçün vakuum sorma qabı ilə armatur sıxma işləri üçün mexaniki tutucu arasında növbə etməlidir. JWGRIP kuplajı pilotsuz avtomatik alət mübadiləsini həyata keçirir. Alətin dəyişdirilməsi müddəti əl ilə 15 dəqiqədən avtomatik 3 saniyəyə enir, bu da alətin dəyişdirilməsi nəticəsində istehsal xəttinin dayanma müddətini kəskin şəkildə azaldır. Cənubi Çində bir çox enerji saxlama avadanlığı istehsalçıları bu həlli qəbul etdilər.
2. 3C-Elektron-Məhsul Montaj İstehsal Xətləri
Mobil telefon komponentləri və noutbuk-qabığı yığma stansiyaları üçün yüngül yüklü (3-10 kq) mufta kiçik ölçülü material-qablar və miniatür pnevmatik tutucularla əməkdaşlıq edir. Yüksək dəqiqlikli yerləşdirmə alətin dəyişdirilməsi nəticəsində yaranan montaj-sapmaların qarşısını alır, dəqiq elektron komponentlərin yüksək sürətli davamlı yığılmasını dəstəkləyir.
3. Avtomobil Komponentlərinin Avtomatlaşdırılmış Yığılması Seminarları
Avto hissələrin istehsalı robotlardan həm toplu material qablarını, həm də yerləşdirmə sıxıcı tutucuları idarə etməyi tələb edir. Orta-ağır yük dərəcəli (25-120 kq) mufta tez-tez alət dəyişdirmə tapşırıqlarını yerinə yetirir.
4. Ağıllı-Logistika Avtomatlaşdırılmış-Çeşidləmə Stansiyaları
Avtomatlaşdırılmış material çeşidləmə emalatxanalarında robot bütöv qutu daşıma qabı və tək parça yığan tutucu arasında dəyişir. Bir robot çoxfunksiyalı əməliyyat həyata keçirir, avtomatlaşdırılmış çeşidləmə sistemlərinin ümumi investisiyasını azaldır.
İstehsal İş Akışı və Keyfiyyətə Nəzarət Çərçivəsi
JWGRIP bütün istehsal zəncirində ISO 9001:2015 keyfiyyət idarəetmə sistemini tətbiq edir. Daxili avadanlıqlara CNC emal mərkəzləri, yüksək temperaturlu istilik müalicəsi sobaları, dəqiq daşlama dəzgahları, metalloqrafik yoxlama alətləri, hərtərəfli siklik yüklü sınaq stendləri və duz spreyi sınaq qurğuları daxildir. Bütün əsas komponentlərin emal edilməsi bitmiş kənar hissələrin tədarükü əvəzinə daxili olaraq tamamlanır.
Tam istehsal prosesi:
1. Xammal-materialın daxilolma yoxlanışı: Alaşımlı polad çubuq materialı kimyəvi tərkib analizi və sərtlik sınağını alır; uyğun olmayan xammallar istehsala buraxılmazdan əvvəl rədd edilir.
2. CNC kobud emal və son emal: Yüksək dəqiqlikli CNC avadanlığı vasitəsilə əsas gövdə, yerləşdirmə pin yuvası və kilid diş komponentlərinin formalaşdırılması.
3. Vakuumla istilik müalicəsi və səthi bərkitmə: Əsas yükdaşıyan komponentlər sərtliyi və aşınmaya qarşı performansını yüksəltmək üçün söndürmə və temperləşdirmədən keçir.
4. Dəqiq üyüdülmə prosesləri: Kritik nöqtə səthləri və yerləşdirmə pin dəlikləri ciddi ölçülü dözümlülük və səth pürüzlülük tələblərinə cavab vermək üçün incə üyüdülür.
5. Komponentin yığılması və pnevmatik dövrənin işə salınması: Kilid dişlərini, sızdırmazlıq elementlərini və sensor bölmələrini yığın; daxili qaz dövrəsinin hava keçirmə testini yerinə yetirin.
6. Tam funksiyalı siklik yük testi: Hər bir bitmiş mufta nominal yük şəraitində minlərlə dəfə kilidləmə-açma siklik simulyasiyasını həyata keçirir; təkrar yerləşdirmənin düzgünlüyünü, hava keçirməzliyini və siqnalla əks əlaqənin etibarlılığını yoxlamaq; qeyri-ixtisaslı vahidlər yenidən işləmək üçün geri qaytarılır.
7. Son yoxlama və lazer işarələmə: Ölçü-yoxlama, görünüş-yoxlama, sertifikatlaşdırma markalanması; keyfiyyətli məhsullar ehtiyat üçün hazır məhsul anbarına daxil olur.
Baxım Təlimatları
1. Gündəlik vizual yoxlama: Hər bir istehsal növbəsindən əvvəl, cips, kir və ya mexaniki təsirlərə görə bənd səthlərini, kilid dişlərinin iş sahəsini və sızdırmazlıq halqalarını vizual olaraq yoxlayın. Xarici çirkləndiriciləri quru sıxılmış hava ilə təmizləyin.
2. Tsiklik saya əsaslanan texniki xidmət tetikleyicisi: 24 saat fasiləsiz istehsal altında, hər 300 000 dok dövründən bir yerləşdirmə pin qollarını və sızdırmazlıq halqalarını yoxlayın. Datum-səthləri təmizləyin və aşınmaya qarşı yağ tətbiq edin. Çizilmə və ya açıq-aşkar aşınma görünsə, istehlak materiallarını dəyişdirin. Ağır tozlu atelye mühiti üçün texniki xidmət intervalını qısaldın.
3. Xatırlatmaları işlətməyin: Həddindən artıq yüklənmiş tətbiqi qadağan edin. Master-base və slave-adapter arasında şiddətli toqquşmanı qadağan edin. Daxili mexaniki-kilid-diş qurğusunu peşəkar-texniki təlimat olmadan sökməyin.
4. Uzun müddətli boş saxlama mühafizəsi: Bütün muftanı təmizləyin, baza səthlərinə və kilid dişli səthlərə pas əleyhinə yağ tətbiq edin; quru toz keçirməyən şkafda saxlayın.
Satış sonrası
1. Quraşdırma, işə salma və nasazlıqların yerində həllini əhatə edən uzaqdan onlayn texniki təlimat.
2. Hər bir satınalma sifarişi üçün təqdim edilən tam dəst əməliyyat-xidmət sənədləri.
3. OEM-fərdi layihələr üçün mühəndislik səviyyəsində texniki məsləhət: flanş-ölçü modifikasiyası, sızdırmazlıq strukturunun təkmilləşdirilməsi, xüsusi yük dərəcəsi uyğunlaşması və s.
4. Böyük həcmli layihə əsaslı sifarişlər üçün razılaşdırıla bilən ödənişli yerində texniki xidmət.
5. Müştəri tərəfi texniki işçilər tərəfindən sahənin dəyişdirilməsini dəstəkləyən, yerləşdirmə qolları, möhürləyici üzüklər və digər geyilə bilən komponentlər üçün müstəqil ehtiyat hissələri təchizatı.
6. Zəmanətin təsviri: Düzgün quraşdırma və nominal yüklənmə şəraitində istehlak edilə bilməyən əsas konstruksiya komponentləri üçün 2 illik zəmanət. İstifadə olunan köhnəlmiş hissələr (möhürləyici üzüklər, yerləşdirmə sancaqları) pulsuz zəmanət çərçivəsindən çıxarılır. Yanlış montaj, həddindən artıq yükləmə, istismar, texnogen toqquşma və ya spesifikasiyadan kənar kimyəvi korroziya nəticəsində dəyən zərər zəmanət əhatə etmir.
Satınalma və Layihə-Qiymətləndirmə Arayışı
JWGRIP Robot Sürətli Dəyişdirici Tutucu Tabla Muftasının əsas dəyəri: məqsəd üçün optimallaşdırılmış qarışıq nimçə-tutucu alternativ yükdaşıyıcı quruluş, ≤±0,008 mm təkrar yerləşdirmə dəqiqliyi, mexaniki bloklama + elektrik siqnalı ikili təhlükəsizlik mexanizmləri, çox dərəcəli köhnəlmə mexanizmləri, modul-materiallar dəyişdirilə bilər və OEM xüsusi mühəndislik qabiliyyəti. O, əsas avtomatlaşdırma stansiyalarının darboğazlarını həll edir: alətin uzun əllə dəyişdirilməsi zamanı, insan tərəfindən törədilən yerləşdirmə-sapma, təhlükəsizlik-əl müdaxiləsi təhlükələri, alternativ eksantrik və konsentrasiyalı yük altında sürətlənmiş verilənlərin aşınması, natamam kilidləmə-təhlükəsizlik mühafizəsi.
Layihə-qiymətləndirmə xatırlatmaları:
1. Robot flanşının faktiki ölçüsünü və tələb olunan nominal yükü təsdiq edin (son effektin yalnız statik çəkisini deyil, dinamik təsir yükünü nəzərə alın). Adekvat təhlükəsizlik marjasını ehtiyatda saxlayın.
2. Alət dəyişdirmə obyektlərini aydınlaşdırın: alət tərəfindəki kölə adapterlərlə təchiz edilməli olan tutacaqların və qabların sayını sadalayın.
3. Seminarın sıxılmış hava mənbəyi keyfiyyətini və təzyiq sabitliyini yoxlayın; təzyiq kəskin şəkildə dəyişərsə, hava filtri təzyiq tənzimləyicisi kombinasiyasını tövsiyə edin.
4. Kilid-status-siqnal qəbulu üçün robot-PLC IO-resurs vəziyyətini təsdiq edin. JWGRIP pulsuz elektrik interfeysi sənədlərini təqdim edir.
5. Standart ehtiyat versiyaları sürətli çatdırılmanı həyata keçirir; xüsusi flanşlı, xüsusi sızdırmazlıq dərəcəli və ya xüsusi yük dərəcəsi tələbləri üçün OEM xüsusi mühəndislik xidmətini qəbul edin.
Tez-tez verilən suallar
S1: Bu mufta əl işi olmadan tam avtomatik alət dəyişdirə bilərmi?
Bəli. Robot Sürətli Dəyişdirici Tutucu Tabla Qoşulması robot sistemindən pnevmatik idarəetmə siqnalını alır və avtomatik olaraq kilidləməni / kilidi açmağı tamamlayır. Alət dəyişdirmə məntiqi robot proqramına inteqrasiya oluna bilər. Nəzərə alın ki, boş tutacaqları və qabları saxlamaq üçün müvafiq alət saxlama rəfini konfiqurasiya etməlisiniz.
2-ci sual: Tablası və tutucunu dəyişdirdikdən sonra hər dəfə koordinatın yenidən kalibrlənməsi tələb olunurmu?
Bu mufta düzgün quraşdırma şəraitində ≤±0,008 mm təkrar yerləşdirmə dəqiqliyinə nail olur. Böyük miqyaslı koordinatların yenidən kalibrlənməsi lazım deyil; cüzi incə sazlama ilk dəfə istismara verilərkən məqbuldur.
S3: O, qeyri-standart xüsusi robot flanş ölçülərinə uyğunlaşa bilərmi?
Stok standart versiyası əsas robot flanş spesifikasiyalarına uyğun gəlir. Qeyri-standart flanş tələbləri üçün, sifariş vermədən əvvəl çertyoj təqdim edin; Quraşdırma-interfeysi ölçüsünün OEM xüsusi işlənməsi həyata keçirilə bilər.
4-cü sual: Robot hərəkəti zamanı sıxılmış hava təchizatı kəsilsə nə baş verir?
Quraşdırılmış mexaniki özünü bloklama quruluşu, hətta hava təzyiqi olmadan da kilid dişlərini bağlı saxlayır və alətin düşməsi qəzalarının qarşısını alır. Kilidin açılması əməliyyatı yalnız kilid açma siqnalı və etibarlı hava təzyiqi mövcud olduqda baş verə bilər.
5-ci sual: Uzunmüddətli fasiləsiz dövri istehsal üçün əsas texniki qulluq elementləri hansılardır?
Əsas iş: datum-səthlərin və kilid-diş sahəsinin təmizlənməsi; sızdırmazlıq halqalarını və yerləşdirmə pin qollarını siklik hesabla yoxlayın; aşınmaya qarşı yağ doldurmaq; açıq-aşkar aşınma göründükdən sonra istehlak materiallarını dəyişdirin. Yüksək tozlu emalatxanalar üçün texniki xidmət dövrünü qısaldın.
Sorğu göndərin
Əlaqə məlumatı
-
Ünvan
№ 44, Daning Sahibkarlıq Yolu, Humen Town, Dongguan City, Guangdong Province, Çin
-
Tel
-
E-poçt
JWGRIP-ə sorğu göndərməyə xoş gəlmisiniz. Peşəkar texniki və satış komandamız pulsuz armatur seçimi, fərdi həll dizaynı və dəqiq kotirovka təmin edəcək.
Xəbər Tövsiyələri