Azərbaycan
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Sənaye Avtomatlaşdırılması üçün Professional Robot Tez Dəyişdirici Tutucu Series İstehsalçısı
Robot Sürətli Dəyişdirici Tutucu Seriyasının avtomatlaşdırma yönümlü təkmilləşdirmə təchizatçısı kimi,JWGRIPmövcud mexaniki yorğunluq sınağı və CNC emalatxanaları və avtomatlaşdırma inteqratorları üçün mövcud əl ilə işləmə infrastrukturunu qoruyarkən qismən xətt avtomatlaşdırmasını həyata keçirən standartlaşdırılmış partiya istehsalı ilə tray birləşdirici adapterlər, robot-ucu tutma modulları və artikulyasiyalı tutma qolları təqdim edir. Bu robot tərəfi keçid aparatı tam armatur dəyişdirilmədən əsas təkmilləşdirmə maneələrini aradan qaldırır. UPC Zero Point Positioning Series və ilə qoşalaşmışdırSıfır Nöqtəli Palet Seriyası, o, robotla idarə olunan və əl ilə quraşdırma stansiyaları arasında iş parçasının qüsursuz ötürülməsi üçün tam avtomatlaşdırılmış materialla işləmə iş axınlarını qurur. Qarışıq əl ilə avtomatlaşdırma istehsal şəraitində uzunmüddətli yerləşdirmə sabitliyinə zəmanət vermək üçün kütləvi istehsalda ciddi mexaniki kilidləmə vuruşu və yerləşdirmə pin tolerantlığına nəzarət tətbiq edilir.
Xəta Mesajı
Çoxlu sayda maşın sexləri artıq yetkin əllə armatur sistemlərinə malikdir. Zavod menecerləri robotların idarə edilməsini tətbiq etməyi planlaşdırdıqda, tez-tez tək bir robot qolunun alınmasının istehsal nəticələrini işıqlandıracağını güman edirlər. Reallıqda robot bədənləri yalnız hərəkəti icra edən cihazlardır. Uyğun son effektli kommutasiya avadanlığı olmadan robotlar istehsal sahəsində mövcud altlıqları və qurğuları etibarlı şəkildə tuta, qaldıra və tapa bilməz.
Zəif uyğunlaşdırılmış robot tutma aparatı hansı mənfi nəticələrə səbəb olur?
Yüksək sürətli robot hərəkəti zamanı boş birləşmə, ofset tutma mövqeyi və ya paletin təsadüfən düşməsi baş verə bilər. Bir çox avtomatlaşdırma layihələri robot-nəzarətçinin nasazlığına görə deyil, robot flanşı və iş parçası daşıyıcıları arasında uyğun olmayan əlaqə avadanlığı səbəbindən aşağı işləmə müddətindən əziyyət çəkir.
Robot avadanlığı əlavə etdikdən sonra mövcud əl ilə quraşdırma iş axınlarını necə qoruyursunuz?
Bir çox erkən avtomatlaşdırma transformasiya sxemləri emalatxanaları tam avtomatik rejim seçməyə və rahat əl müdaxiləsindən imtina etməyə məcbur edir. Real dünyada kiçik partiyalı qarışıq istehsalda operatorlar hələ də xüsusi formalı blankları əl ilə yükləməli, yarımfabrikat hissələri yoxlamalı və ya iş parçasının təcili sökülməsini idarə etməlidirlər.
Robot-end keçid avadanlığı yalnız tam nəzarətsiz kütləvi istehsal üçün tətbiq olunurmu?
Bu ümumi anlaşılmazlıqdır. O, həmçinin yarı avtomatlaşdırılmış hibrid rejimli seminarlar üçün böyük dəyər verir. Operatorlar mürəkkəb əl ilə hazırlıq işlərini oflayn rejimdə başa çatdıra bilər və robotlar təkrarlanan palet daşıma tapşırıqlarını öz üzərinə götürür.
Funksional fərqlər
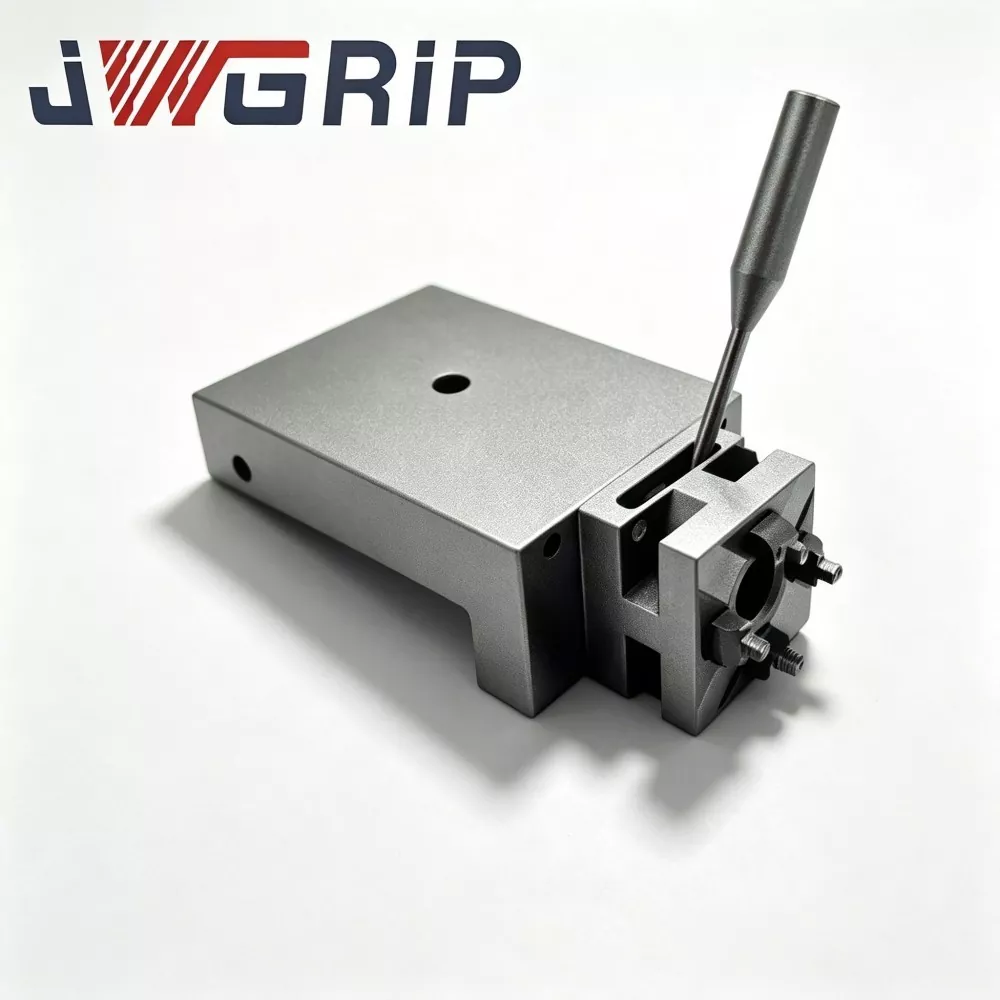
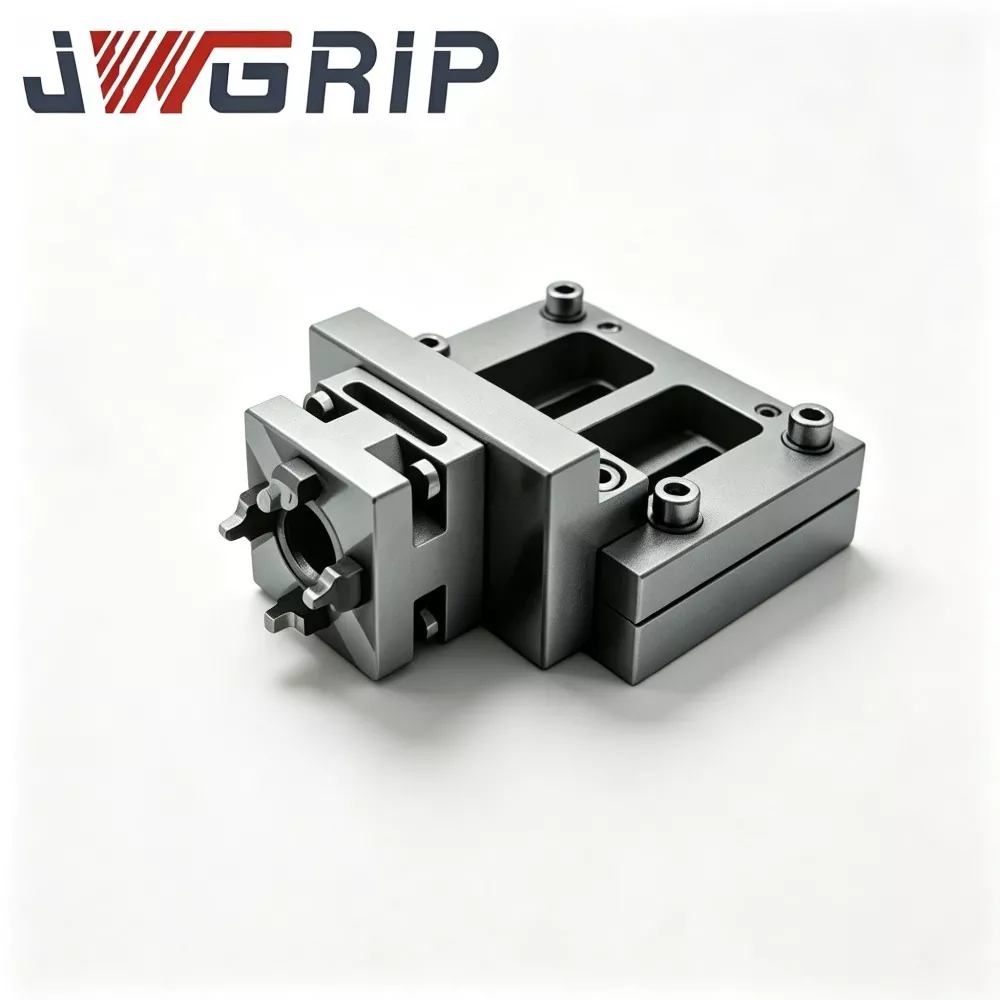
Robot Sürətli Dəyişdirici Tutucu Tabla Birləşməsi: Bu aralıq birləşdirici komponent tutma modulları və hədəf paletlər arasında sabit mexaniki uyğunluq əlaqəsi yaradır. O, yüksək sürətli ötürmə dövrləri zamanı mexaniki strukturlar arasında sərt toqquşma zədələnməsinin qarşısını alaraq, robot hərəkətinin yerləşdirilməsi xətaları nəticəsində yaranan kiçik mövqe sapmasını udur.
N160 Robot Sürətli Dəyişdirici Tutucu Modulu: Bu əsas flanşa quraşdırılmış modul birbaşa robotun çıxış flanşında quraşdırılmış əsas blok kimi xidmət edir. O, sonradan tutma qolları üçün standartlaşdırılmış kilidləmə interfeysini təmin edir, robot proqramının parametrlərini dəfələrlə dəyişmədən müxtəlif son alətlərin sürətlə dəyişdirilməsinə imkan verir.
Robot Tez Dəyişdirici Tutucu üçün N160 Menteşə Bağlantı Qolu: Paletin xarici konturları ilə fiziki təmasda olan daşınan icraçı qolu. Onun struktur konturları palet kənarının həndəsəsinə uyğun optimallaşdırılıb və sabit sarğı tərzində tutma qüvvəsini təmin edir. Robot trayektoriyası hərəkəti zamanı sürətlənmə və yavaşlama altında sürüşmənin qarşısını alır.
Əsas Qiymətləndirmə Göstəriciləri
Nominal yükün faktiki istehsal tələblərinə uyğun olub-olmadığını necə təsdiqləmək olar?
İstifadəçilər sadəcə robot-qolu nominal yük məlumatlarına istinad edə bilməzlər. Onlar tutucu modul, bağlayıcı qolu, palet, armatur və xam iş parçası daxil olmaqla ümumi çəki hesablamalıdırlar. Kompozit yükü aşmaq mexaniki aşınmanı sürətləndirəcək və gizli düşmə risklərinə səbəb olacaq.
Nə üçün tutma hərəkətinin təkrar yerləşdirmə dəqiqliyi sıfır nöqtəli çubuq dəqiqliyi qədər vacibdir?
Maşın tərəfindəki çəngəllər mikron səviyyəsində dəqiqliyə malik olsalar belə, robot tutucu altlıqların yığılması və yerləşdirilməsi zamanı böyük mövqedən yayınma yaradırsa, ümumi sistemin dəqiqliyi əhəmiyyətli dərəcədə azalacaq. Tutucu tərəfdəki yerləşdirmə xətası bütün iş tutma dövrəsinə ötürüləcək.
Robot-end avadanlığı üçün hansı ətraf mühit amilləri nəzərə alınmalıdır?
Robot son effektləri soyuducu, metal çipləri və yağ dumanının kəsilməsi ilə sıçrayan dəzgahın periferik zonalarında işləyir. Avadanlıq səthinin təmizlənməsi və möhürləmə performansı birləşmənin hərəkətli mövqelərində korroziyaya və çiplərin tıxanmasına müqavimət göstərməlidir.
Periferik sıfır nöqtəli iş aparatları ilə qüsursuz birləşməni necə həyata keçirmək olar?
UPC Zero Point Positioning Series ilə əməkdaşlıq etmək üçün hansı ilkin şərtlər lazımdır?
Hədəf paletlər üçün ardıcıl xarici kontur tutma ölçülərini saxlayın. Menteşə keçid qolunun həndəsəsi UPC seriyalı palet kənar quruluşuna uyğun olmalıdır ki, robotlar robota uyğun paletlər üçün sabit yığım əməliyyatını tamamlaya bilsinlər.
Zero Point Palet Series ilə uyğunlaşmanın hansı faydaları var?
Tablanın birləşmə adapteri ilə robotlar adi əl ilə istifadə olunan altlıqları da idarə edə bilər. Əvvəlki aparat investisiyalarını qoruyaraq, yarı avtomatlaşdırılmış transformasiyanı həyata keçirmək üçün mağazalar bütün mövcud paletləri dəyişdirməyə ehtiyac duymur.
Hibrid rejimdə işləyərkən hansı gizli risklərdən qaçınmaq lazımdır?
Bir robotun iş yerində müxtəlif xarici ölçülərə malik paletlərin qarışıq istifadəsinin qarşısını alın. Fərqli kontur ölçüləri yanlış tutma mövqelərinə səbəb olacaq. Palet təsnifatının ciddi şəkildə idarə edilməsi yerində həyata keçirilməlidir.
Aparat materialı və proses xüsusiyyətləri
Tutucu modulların və bağlayıcı qolların əsas struktur gövdələri yüksək möhkəmlikli ərinti poladdan qəbul edilir. Açar kontakt və kilidləmə səthləri karbürləşdirici söndürmə və dəqiq üyüdülmə alır. Hər bir bitmiş komponent göndərilməzdən əvvəl təkrarlanan boşalma dövri yorğunluq testindən keçir. Struktur deformasiyası nominal tam yük şəraitində ciddi şəkildə idarə olunur.
Flanş bağlantısı ölçüləri əsas sənaye robot interfeysi standartlarına uyğundur. Açar quraşdırma çuxurlarının mövqeləri yerində quraşdırma zamanı ikincil modifikasiya işlərini azaldaraq, bir-birini əvəz edə bilir.
Xüsusi uyğunlaşma xidmətləri qeyri-standart palet konturlarına və müxtəlif robot markalarına uyğunlaşmaq üçün tutma vuruşunun tənzimlənməsi, xüsusi flanş çevirmə lövhələri və aşınmaya qarşı səth müalicəsini əhatə edir.
Tətbiq Qeydləri
Robot tərəfdən tutma komponentləri hər hərəkət dövrü ərzində tez-tez sürətlənmə-yavaşlama təsirini daşıyır. Menteşə birləşmələrinin içərisində çip yığılması hərəkət müqavimətini artıracaq və tutma ofsetini yaradacaqdır. Dövri birləşmələrin təmizlənməsi və yağlanması gündəlik avadanlıq-xidmət yoxlama siyahılarına daxil edilməlidir. Müntəzəm texniki qulluq olmadan davamlı əməliyyat, hətta yaxşı işlənmiş avtomatlaşdırma komponentləri üçün də tutma dayanıqlığını tədricən aşağı salacaq.


- View as
N160 Robotu Tez Dəyişən Tutucu üçün Menteşə Bağlantı Qolu
JWGRIP, qlobal avtomatlaşdırma layihəsinin yerləşdirilməsi və emalatxanada texniki xidmətin dəstəklənməsi üçün Çində Robot Tez Dəyişdirici Tutucu üçün N160 Menteşə Bağlantı Qolunun peşəkar istehsalçısı və təchizatçısıdır və tam olaraq Stokda olan standart məhsullarla Factory Direct xidmətini təmin edir. Bu, xüsusi olaraq N160 seriyalı robotun sürətli dəyişdirici tutucu modulları üçün hazırlanmış yüksək performanslı əsas güc ötürücü menteşəli rokçu komponentidir. O, optimallaşdırılmış qüvvə ötürmə strukturunu və isti döymə inteqrasiya olunmuş formalaşdırma texnologiyasını vahid funksional vahidə birləşdirərək, xətti porşen hərəkətverici qüvvəsini tutucu çənənin yellənən sıxma hərəkətinə çevirən əsas kinematik hissə kimi xidmət edir.
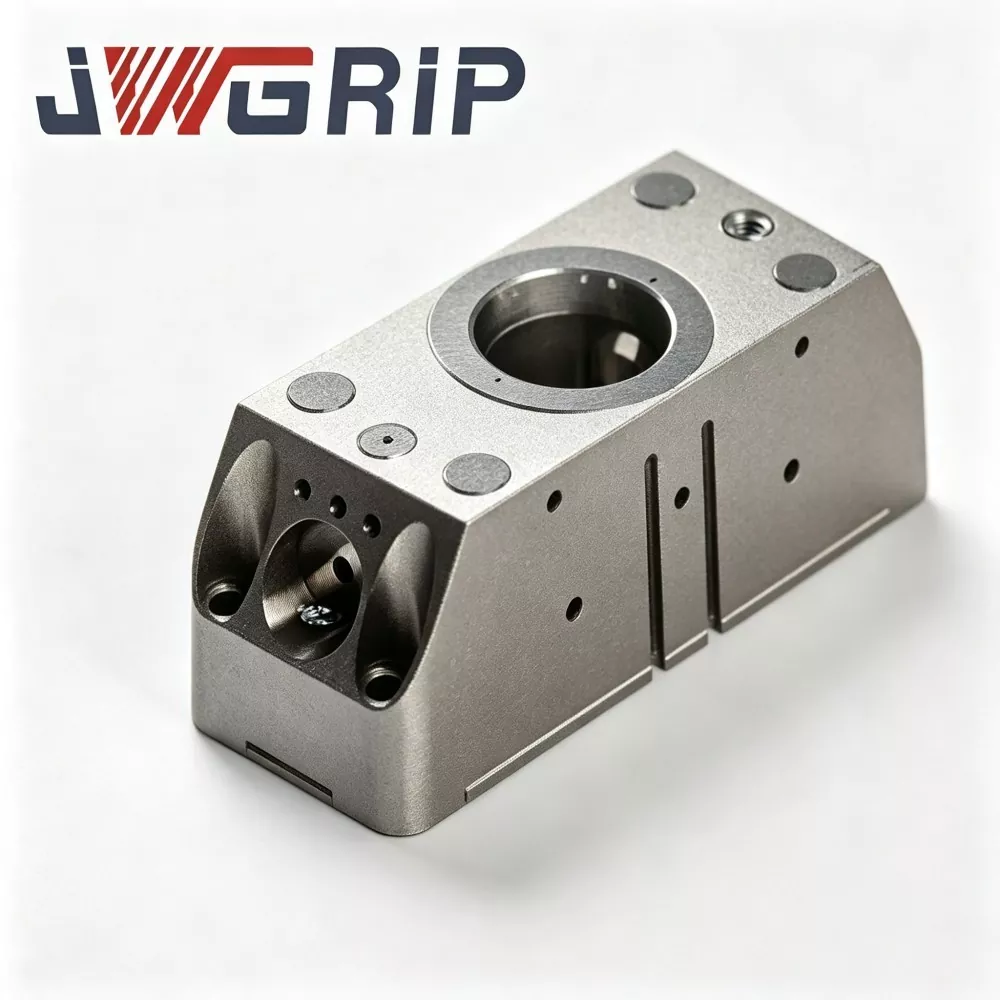
N160 Robot Tez Dəyişən Tutucu Modulu
JWGRIP, Çində N160 Robot Tez Dəyişdirici Tutucu Modulunun peşəkar istehsalçısı və təchizatçısıdır, Toplu Sifarişlərin satın alınmasını dəstəkləyir və qlobal avtomatlaşdırma layihəsi tərəfdaşları üçün orijinal Fabrika Qiymətini təmin edir. Bu, müasir çevik pilotsuz istehsal xətləri üçün xüsusi olaraq hazırlanmış, yeni təkmilləşdirilmiş inteqrasiya edilmiş robotun qol ucu icra bölməsidir. Pnevmatik paralel tutucu və robotun tez dəyişdirmə interfeysini tək modul gövdəyə innovativ şəkildə inteqrasiya edərək, o, əlavə çox qatlı birləşdirici flanşlara və ya keçid aksesuarlarına ehtiyac duymadan ayrıca tez dəyişdirilən disklərə və müstəqil tutucu qurğuya ehtiyacı aradan qaldırır.
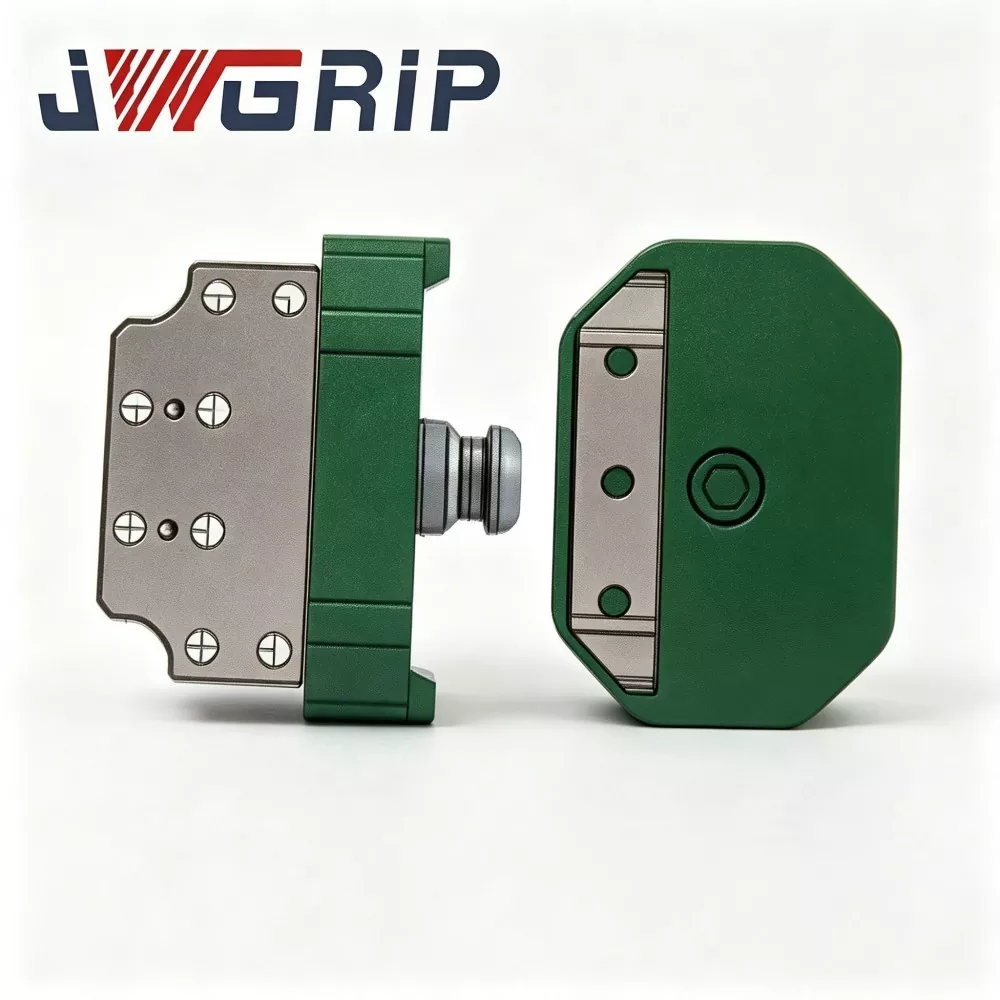
Robot Sürətli Dəyişdirici Tutucu Tabla Qoşulması
JWGRIP, Çində peşəkar Robot Sürətli Dəyişdirici Tutucu Tablası Kuplajının istehsalçısı və təchizatçısıdır. Bu, çevik pilotsuz avtomatlaşdırılmış istehsal xətləri üçün xüsusi olaraq hazırlanmış qabaqcıl inteqrasiya edilmiş robot son effektli keçid komponentidir. O, yüksək möhkəm lehimli polad konstruksiya konfiqurasiyasını və dəqiq üyüdülmə prosesini vahid vahidə birləşdirir, tutucuların, qabların və digər son alətlərin dəyişdirilməsi zamanı əl müdaxiləsi olmadan robot alətlərin tam avtomatik keçidini həyata keçirir.
JWGRIP Çində peşəkar Robot Tez Dəyişən Tutucu Seriyası istehsalçı və təchizatçıdır. Sizi fabrikimizdən rəqabətqabiliyyətli qiymətə yüksək keyfiyyətli məhsulların topdan satışına ürəkdən salamlayırıq.
Xəbər Tövsiyələri